

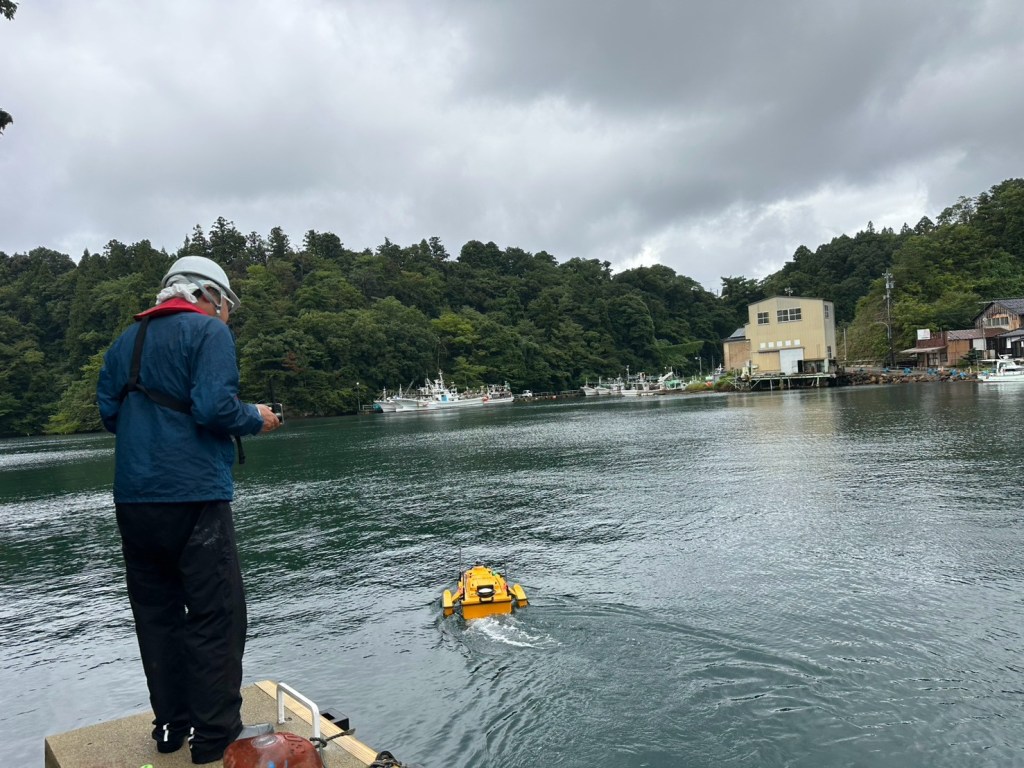
アペオ技研mogeです。今回は本日実施の、マルチソナー水深測量の現場班のお話。
moge自体は、最近とんと現場に行かなくなってしまって、おかげで腹が出るわ出るわ(笑)
とまぁ、そんな話は別にして。
石川県のとある漁港での、浚渫工事にともなう水深測定の三次元マルチビーム測量です。
当日は生憎の雨。雨模様どころではなく結構な本降り。
しかし、本日中の観測をご要望とのことで、雨の間隙を縫っての作業となったようです。
実行部隊は、弊社から新入社員を入れて4人。
まぁ会社的にも1日で実行してくれたら大変ありがたいこともあり、
私は会社内から「がんばれぇ!」だけ!なんですがね(笑)
雨も小康状態、いざ!観測……としたところで、思わぬトラブルが発生したようです。
このケースは初かな?
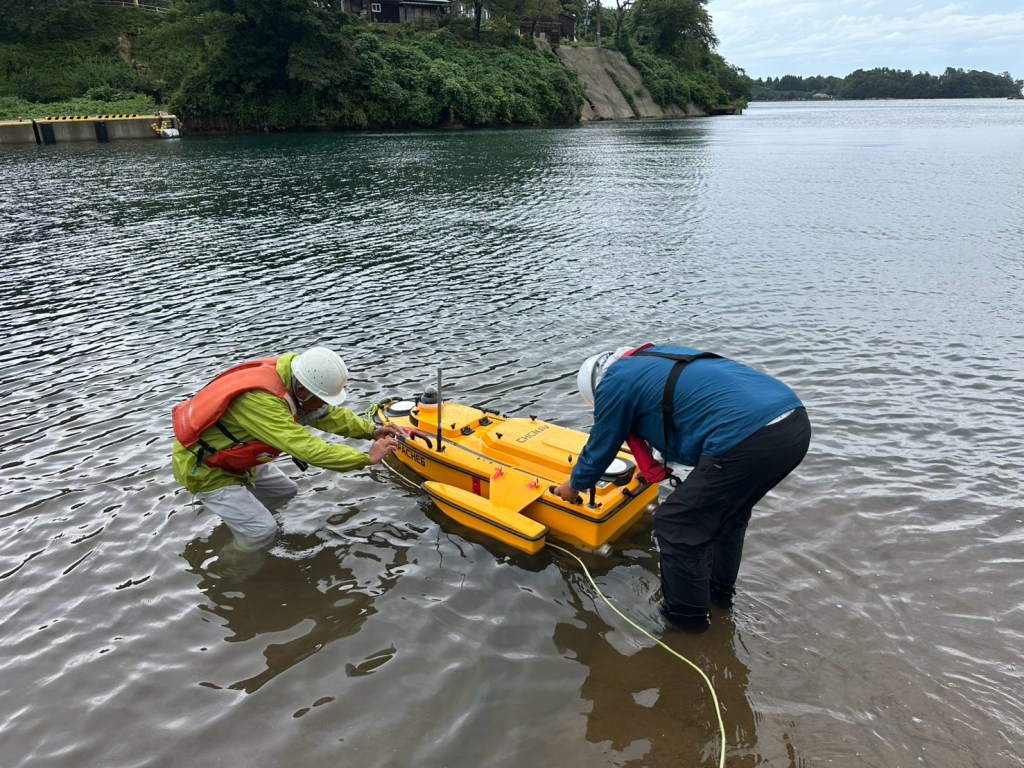
ラジコンボートの操船プログラムの通信が繋がらない!
四苦八苦した現場班が発見した原因が、
『ボート内のPCの時刻が変!』
正直なところ、何が原因か定かではないようですが、おそらく何らかの時刻同期があり、
それがアプリ上の不具合の原因となったようです。
何はともあれ、現場班の必死の問題解決が実を結び、いざ観測となったようです。
しかし、ここでもいやらしい通信障害が起こり、
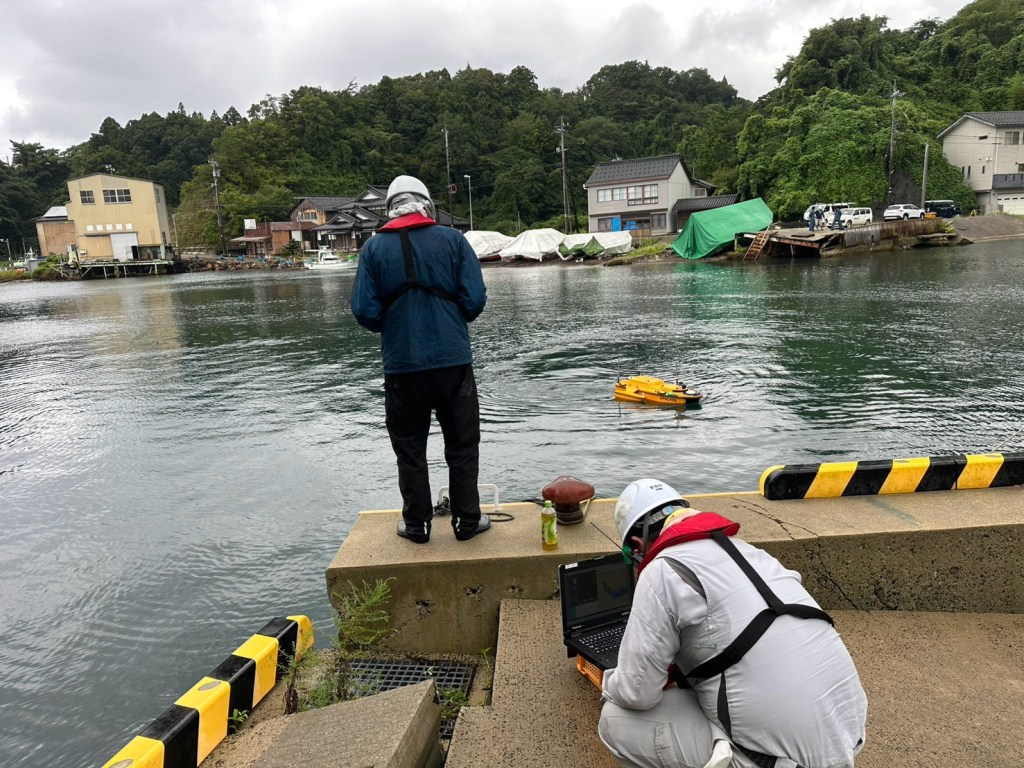
ボートとプロポに約2秒の遅延が発生!
これも原因不明らしいですが、ようは何が起こるかと言うと、
スティックを倒した2秒後にボートが曲がっていくので、操作性が悪い悪い。
これの解決方法は、操船者の**「勘」**での操船だそうです。
これ実は、マルチの観測自体を「自動航行なのでは?」と思われがちですが、
実態は、当社では人的操船を主でやっています。
その理由は、
・現地に乗り込むまで水深がわからない。よって、事前に航路計画ができない
・湾内などでは停泊船などの障害物がある場合が多く自動航行ではぶつかりに行ってしまう
・水深が地形変動するが想定不可能。よって、ラップ率を指定した航路設定が困難
こんな状況では、観測結果を画面で確認しながら人為的に操船し、
ラップの重複率が上がったとしても、重複が無い、もっとまずいのは観測できていない箇所が発生する、そんな観測の不都合が発生するよりも良いので、
観測状況見ながらの人為的観測という現場判断から自動航行は行っていないが主なのです。
これ、実務としては理にかなっていますが、本当に大変なのは、操船する技術者のセンス、
なにを目的で成果を上げる観測なのか、そして現場を見る目・勘です。
当社はこの点では、極めて優秀な技術者を抱えているなと思います。本当に感謝ですね。
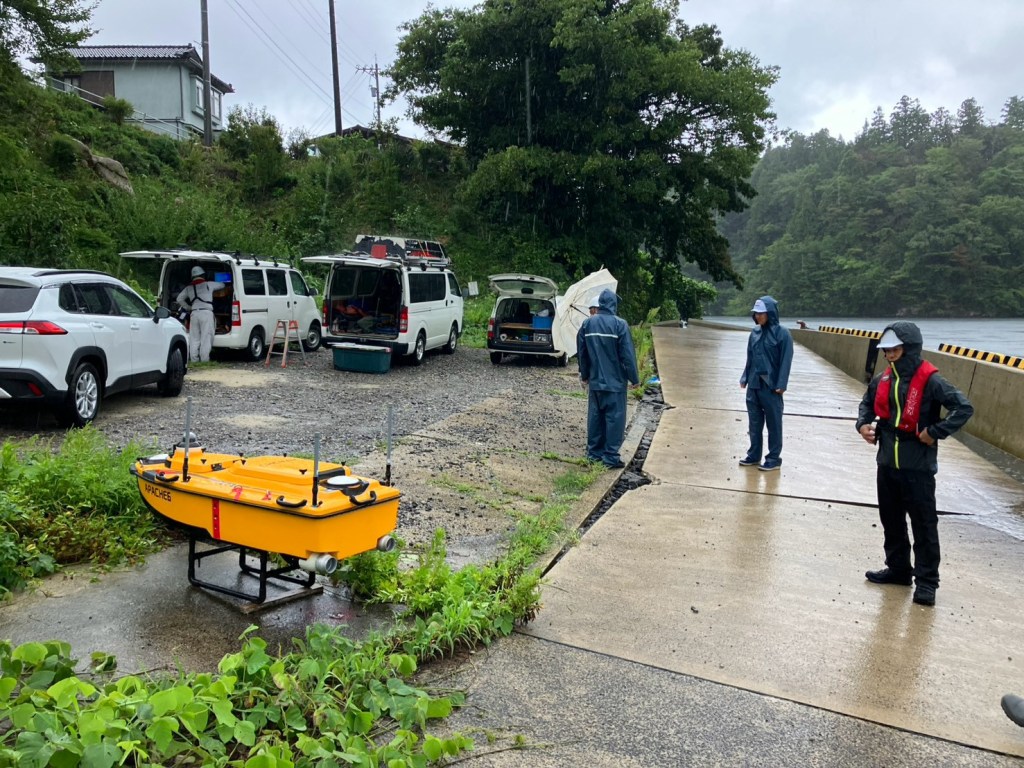
最後に、新入社員の感想を。
・悪天候、大変!
・海に入って寒い!
・トラブルでお客様を待たせて気まずい!
・そもそも準備する物が多くて大変!
・足場が悪くて滑るので、重たいボートの移動が大変!
・現場が愛知から石川って、車で5時間!
正直、悲鳴を上げてる感想ばかりですね(笑)
で、そのオチは、
夕ご飯は『海鮮居酒屋で大酒飲みの大盤振る舞い』
まぁこれで、大変なのを少しはこらえてもらいましょう♪(笑)
コメントを残す